一、问题定义:臂展延伸与行走轴扩展的取舍
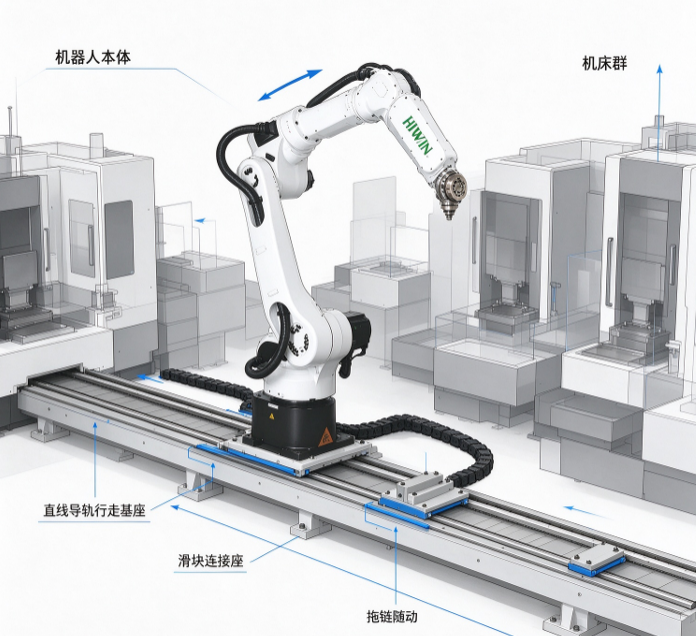
将RA610从1355mm规格换为1869mm规格,臂展增加514mm,但额定负载从12kg降至7kg,重复精度从±0.05mm变为±0.06mm。行走轴方案则保持机器人规格不变,以直线导轨承载基座移动,覆盖数米级的线性工位。代价是增加一套驱动与控制系统,以及行走轴本身的定位精度与维护需求。
二、判断标准:三项指标决定行走轴方案可行性
行走轴精度与机器人精度的匹配:若机器人重复精度为±0.05mm,行走轴定位精度建议不低于±0.05mm,否则行走轴成为系统精度的短板。承载与刚性:RA610本体质量143-152kg,加上末端工具与工件,行走滑块需核算静载与动态倾覆力矩。控制协同:行走轴可作为机器人外部轴由同一控制器联动,也可独立定位后由机器人补偿,前者路径连续性好,后者调试更简单。
三、实测参数与导轨选型思路
RA610-GC四规格本体质量143/147/150/152kg。以两台滑块承载基座计算,单滑块静载约75-80kg(不含工具与工件)。HIWIN直线导轨中,HG系列或RG系列(滚柱)可满足承载需求,滚柱系列在倾覆力矩下的刚性更优。行走轴驱动可选用HIWIN智慧型滚珠丝杠i4.0BS®配合伺服电机,或直接采用直线电机定位平台以获得更高加速度与无磨损传动。若行走行程在1-2m以内且节拍要求不高,KE系列单轴机器人可作为集成度更高的替代方案。
四、场景匹配与集成步骤
适用于三台以上机床呈直线排列的单元、长形焊接或打磨工位、以及需要机器人在料仓与多个加工位之间往复的场景。集成步骤:确定行走轴行程与精度指标;选定导轨规格与驱动方式;设计基座转接板与拖链布局;完成行走轴定位精度校准;将行走轴与机器人控制器建立协同(外部轴模式或I/O触发)。
五、获取适配方案
如需基于机器人自重、工件重量与行程的行走轴导轨选型与驱动核算,可联系技术支持获取第七轴方案评估表。
联系电话:15250417671(微信同号,发送工位布局与行程要求可获取集成建议)
官网查阅完整产品规格与行业案例:https://www.lteshzc.com/
