一、问题定义:标称循环时间不等于产线节拍
RA610的1秒循环时间是在特定路径(垂直25mm、水平300mm)与特定负载(10kg,1476规格)下测得。实际机床上下料通常涉及更大的垂直行程(从料仓到卡盘)与更复杂的姿态调整。若直接以1秒作为产线节拍设计输入,可能在调试阶段发现实际单次取放需要2.5-3.5秒。
二、判断标准:三项因素决定节拍是否达标
实际路径长度与标称路径的比值:路径延长一倍,运动时间近似线性增加(在速度受限段)。各轴速度瓶颈:J1轴192°/s与J4/J5轴450°/s的差异意味着大范围回转动作可能成为瓶颈。末端工具动作时间:夹爪闭合、真空建立、吹气清理等通常占用0.3-1秒,与机器人运动时间串行叠加。
三、实测速度参数与节拍估算
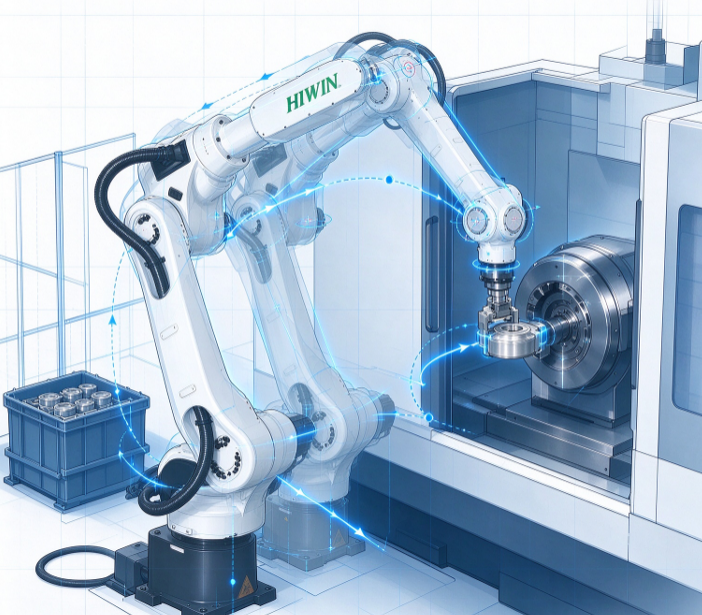
RA610-GC各轴最高速度:J1 192°/s,J2 206°/s,J3 219°/s,J4 450°/s,J5 450°/s,J6 720°/s。以典型机床上下料为例:从料仓取件(J1回转约90°,J2/J3伸出)、送入卡盘(J4/J5调整姿态)、退出并返回。若各轴在加减速曲线下的平均速度为最高值的40-50%,单次取放运动时间约1.8-2.2秒,加上夹爪动作0.5秒,实际节拍约2.3-2.7秒/件。对于节拍要求低于2秒的工序,需评估缩短路径或采用双工位交替方案。
四、场景匹配与协同建议
适用于节拍要求在2.5秒以上的机床上下料、去毛刺与检测工位。若需更高节拍,可将取放动作拆分为两个工位并行,或采用HIWIN直线电机驱动的移载平台承担长距离搬运,RA610专注姿态调整与精密放置。KE系列单轴机器人可用于料仓举升,减少RA610的垂直行程。
五、获取适配方案
如需基于实际布局的路径仿真与节拍估算,可联系技术支持获取RA610运动时间参考表。
联系电话:15250417671(微信同号,发送布局图与节拍要求可获取节拍评估)
官网查阅完整产品规格与行业案例:https://www.lteshzc.com/
