2026年HIWIN RA610系列控制器与接口评测:6路输入4路输出集成信号与双路气源的实际接线步骤
发布时间:2026-11-13 阅读数:0
一、问题定义:本体I/O与系统I/O的边界
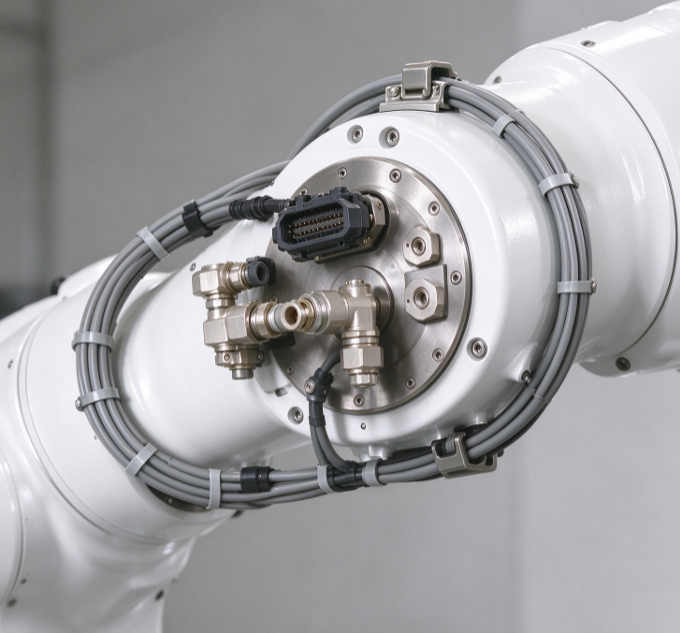
RA610-GC腕部提供6路输入与4路输出,以及两路气源接口。这组接口的定位是服务末端执行器:夹爪的开合信号、工件有无传感器、吹气清理等。若产线需要机器人本体与PLC、安全光幕、上位MES进行数据交换,则需通过外部控制器的通讯接口实现,而非占用腕部I/O。
二、判断标准:三项指标决定接口是否够用
末端信号数量:统计夹爪(通常2路)、工件检测(1-2路)、吹气(1路)等需求,若超过4路输出则需扩展。气源消耗:双路气源接口适用于真空吸附与正压吹气同时使用,需核算空压机流量与压力稳定性。控制器兼容性:确认控制器支持的通讯协议(如Ethernet、RS-232等)与产线主控是否匹配。
三、实测接口参数与接线要点
RA610-GC腕部接口包含电源/信号插座与双路气源接口,气源接口适用M5螺纹、Φ4气径接头。电气连接时,必须在关闭电源状态下进行,防止误触短路;接地线径不大于14AWG,且直接连接主系统接地。集成信号与电源供应为6输入/4输出,可满足多数二指夹爪与简单传感器的直接驱动。若需控制比例阀或力控传感器,建议通过外部控制器扩展。
四、场景匹配与扩展建议
适用于标准气动夹爪搬运、真空吸盘取放、以及带工件确认传感器的上下料工位。若需集成视觉相机、力控传感器或复杂阀岛,建议在外部控制器侧增加I/O模块,并通过通讯协议与机器人控制器交互。与HIWIN KE系列单轴机器人搭配时,可由同一控制器统一调度机器人与直线模组的节拍。
五、获取适配方案
如需末端工具功耗、信号数量与气源需求的接口容量核算,可联系技术支持获取RA610 I/O分配表与扩展建议。
联系电话:15250417671(微信同号,发送末端工具清单可获取接口匹配方案)
官网查阅完整产品规格与行业案例:https://www.lteshzc.com/
